


里番 胡平安教授团队在液态危险品无损快检智能机器人领域取得重要进展
近日,我校材料科学与工程学院胡平安教授团队与机器人技术与系统全国重点实验室姜力教授团队跨学科合作,在面向复杂场景的液态危险品无损快检与机器人智能分拣装备研发方面取得重要进展。团队创新性地提出了一种融合人工智能(AI)与仿生触觉感知的盲测快速检测技术,为大型场馆安防、反恐排爆以及密闭易燃易爆液体的智能分拣提供了全新的机器人装备解决方案。相关成果以《基于超快初始滑动检测的机器人密封容器内液体识别仿生流变感知》(Bioinspired Rheological Sensing for Robotic Liquid Identification in Sealed Containers via Ultrafast Incipient Slip Detection)为题,发表在国际顶级学术期刊《先进材料》(Advanced Materials)上。
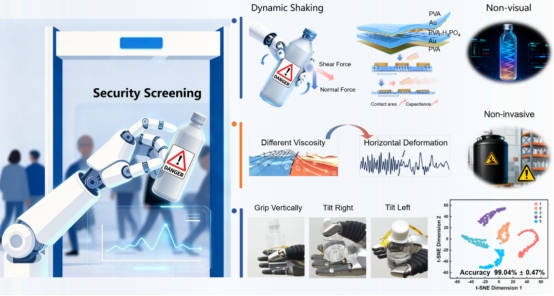
智能机器人密闭危险液体无损快检系统原理与应用示意图
在机场安检、大型赛事安保及工业危险品排查等复杂场景中,对全封闭容器内部的未知液体进行快速、无损的精准甄别,是保障公共安全的核心痛点。传统的检测手段多依赖光谱分析或化学试剂,不仅耗时耗力,往往还面临着“不开箱无法检测”的安全泄漏风险,难以满足大型场合海量物品快速分辨的需求。此外,面对不透明包装或暗光环境时,常规基于摄像头等光学设备的检测技术往往严重受限甚至完全失效。
针对这一重大关键瓶颈,胡平安教授团队跳出了传统视觉和光谱检测的固有框架,成功构建了“触觉-AI”智能机器人无损快检系统。受人类“摇一摇便能感知液体状态”的日常经验启发,团队创新研发了具有“凸起-微槽”互锁结构的超灵敏仿生触觉感知器件,并将其集成于机器人手臂末端。该核心器件模拟了人类皮肤机械感受器的协同机制,能将极难捕捉的流体微小“初始滑动”放大为清晰的瞬态电容信号,响应时间快至46毫秒。
在不打开密封盖、不破坏包装且完全摆脱光学镜头辅助(即“盲测”状态)的前提下,智能机械手仅需对全封闭容器进行特定模式的“摇晃”,内置的感知系统便能敏锐捕捉内部液体因密度、黏度等动力学差异产生的物理反馈。结合人工智能大模型(随机森林算法)提取多维物理特征进行深度解码,该智能机器人装备实现了对不透明密封容器内多种隐蔽液体的高精度识别,综合准确率高达99.04% ± 0.47%。
该研究突破了传统非接触式检测技术对环境光照和容器透明度的重重依赖,成功将机器人末端执行器从单纯的“物理抓取工具”跨越式升级为“具备高级材质甄别能力的智能检测装备”。这不仅拓宽了复杂环境感知技术的应用边界,更为未来特种环境下的危险品自动化排查、密闭易燃易爆物的智能分拣提供了坚实的理论基础与技术支撑。
我校为论文唯一通讯单位。材料科学与工程学院博士生任惠雯为论文第一作者,材料科学与工程学院胡平安教授为论文通讯作者。机电工程学院李汪洋、李鹤新等参与相关研究工作。该研究获得了国家自然科学基金“空间机器人智能操控”基础科学中心项目、国家自然科学基金面上项目以及机器人技术与系统全国重点实验室自主课题的资助。
论文链接://doi.org/10.1002/adma.73955


